처리량
120,000통/h
관제 소프트웨어가 부하 시험에서 처리한 시간당 물량.
인식기 네 대 중 한 대가 중도에 멈춘 조건에서도 유실 없이 흘렀습니다.
인식기 네 대 중 한 대가 중도에 멈춘 조건에서도 유실 없이 흘렀습니다.
봉투를 인식기에 넘길 때마다 누가 가져갔는지 적어 둡니다. 정해진 시간 안에 결과가 오지 않으면 그 봉투를 대기열 맨 앞으로 되돌립니다. 인식기가 멈춰도 우편물은 남습니다.
값이 실제로 바뀐 단계만 밝게 표시되고, 채택되지 않은 후보도 점수와 함께 남습니다.
촬영 · 인식 · 구분 · 관제 · 설비연동을 따로 나눠 만들었습니다. 인식만 먼저 얹어 성능을 확인한 뒤 나머지를 넘길 수 있습니다. (11개 중 2개는 개발 중)
OMRON · SIEMENS · Modbus 방식 컨트롤러를 회사명과 모델만 골라 연결합니다. 통신 부분을 직접 만들어, 인터넷이 없는 현장 PC에도 폴더째 복사하면 동작합니다.
현장에서 촬영해둔 봉투 이미지를 폴더에 넣으면 전 구간이 그대로 돕니다. 라인을 세울 필요가 없습니다.
처리량 · 유실 수치는 사내 부하 시험 결과입니다.1
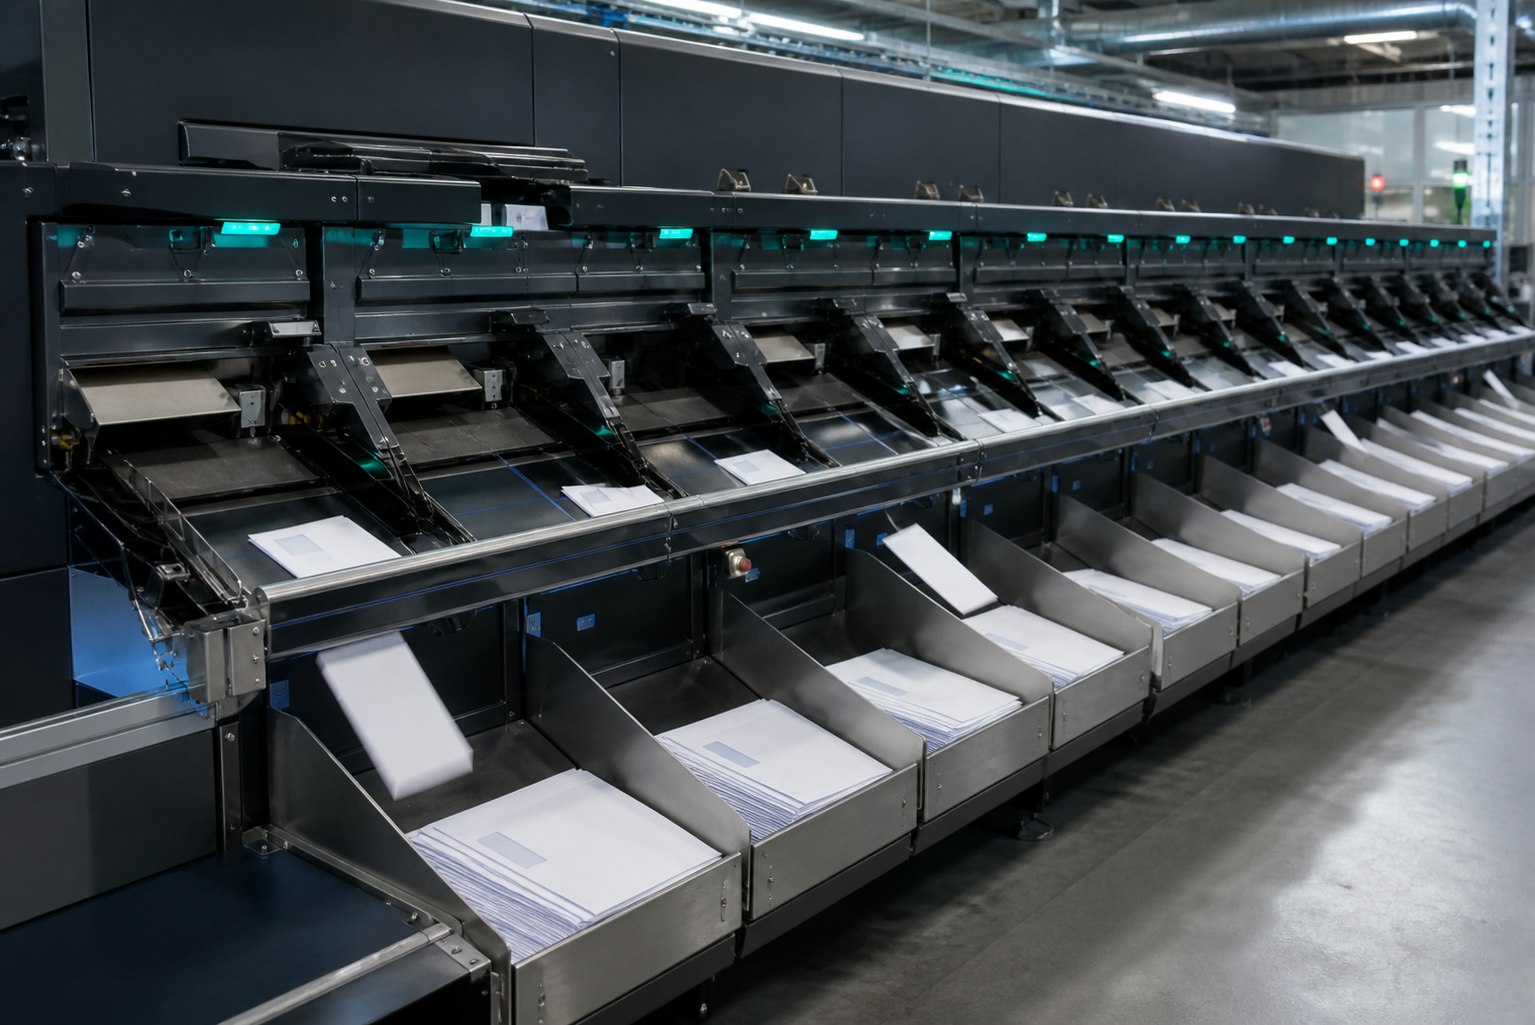
봉투를 목적지별로 나누는 소형통상구분기, 도착 · 발송 구분에 순로구분과 등기구분까지 한 대에서 처리하는 복합통상구분기, 배달 순서대로 정렬하는 순로구분기, 그리고 이미 설치된 설비의 소프트웨어만 바꾸는 현대화입니다.
집배원이 실제로 도는 순서대로 정렬해 내보냅니다.
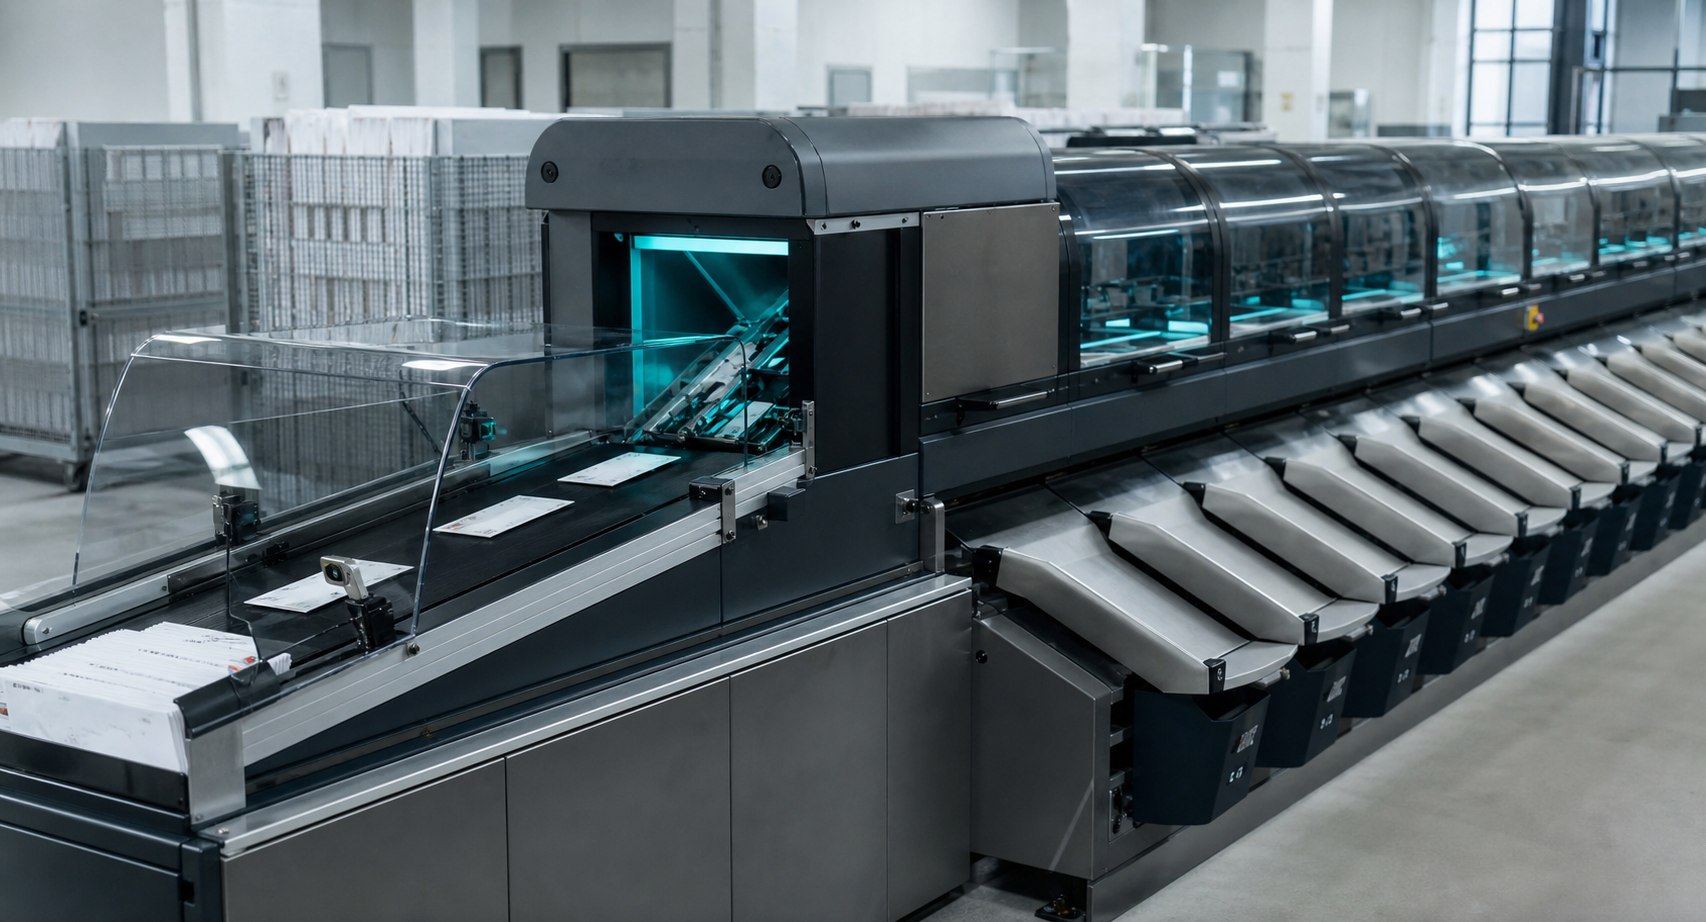
정형 봉투를 목적지별로 고속 구분합니다.
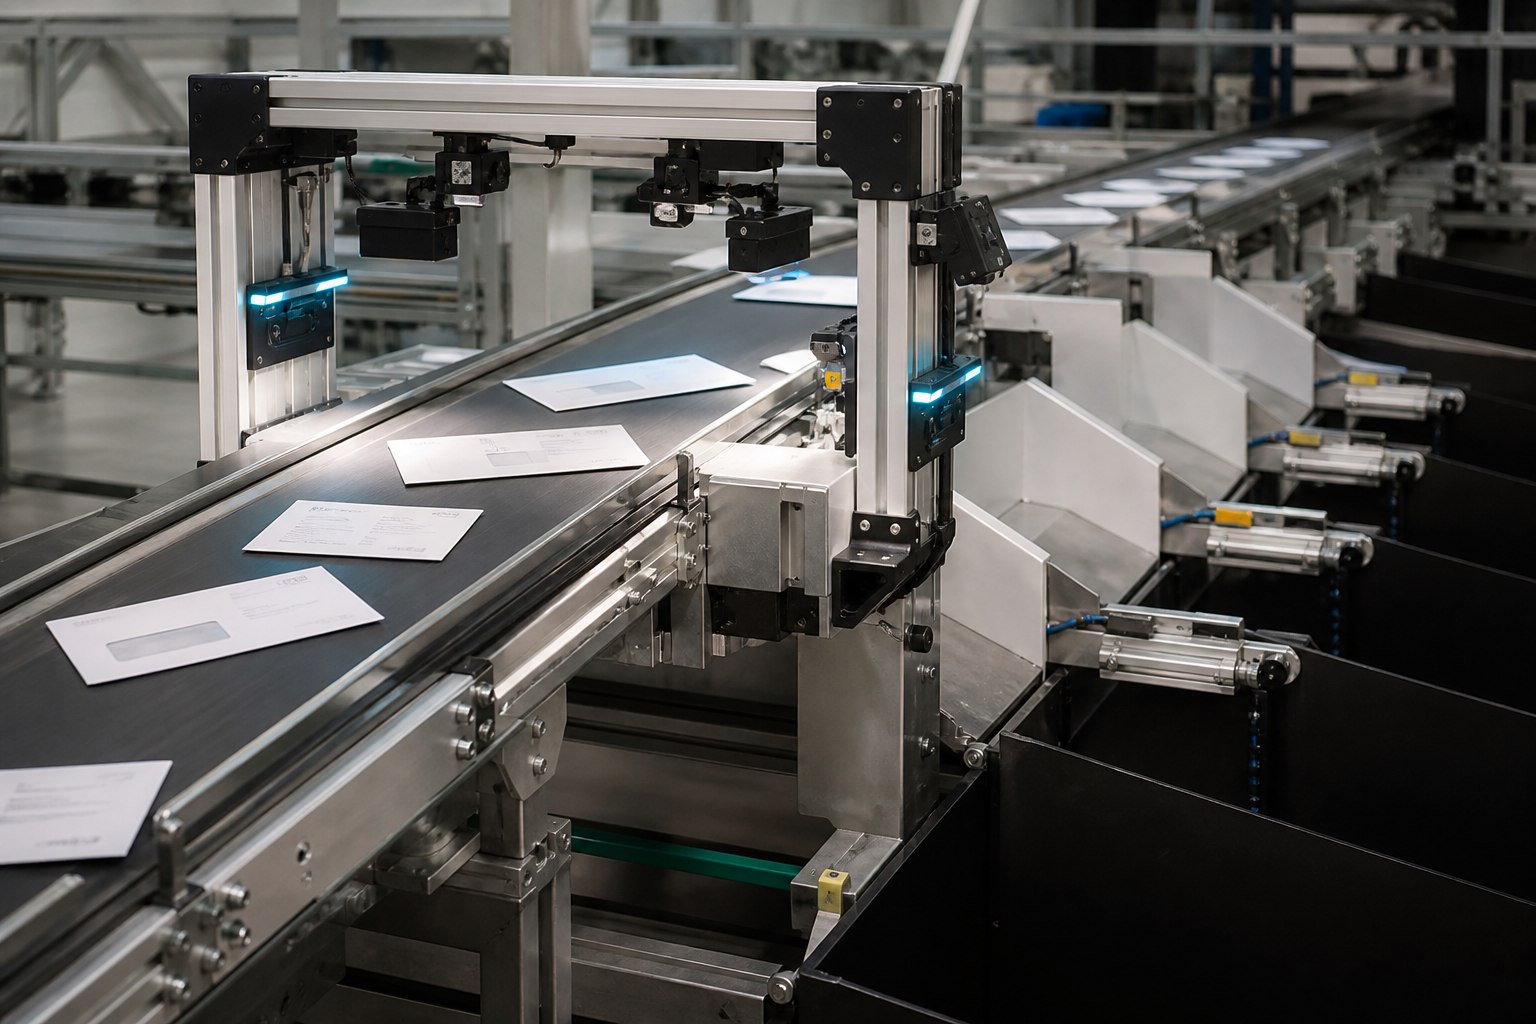
이미 설치된 타사 구분기의 기구부는 그대로 두고 소프트웨어만 바꿉니다.
설비 사양은 프로젝트별로 결정됩니다.2
소형통상구분기를 모듈별로 나눠, 우편물 한 통이 지나가는 순서대로 하나씩 짚어 봅니다.
쌓아 둔 우편물을 한 장씩 떼어 냅니다. 떼어 낸 봉투는 일정한 간격을 두고 데크 위를 흘러갑니다.
타워 어귀에서 조명 아래 봉투를 찍습니다. 딥러닝 OCR이 주소를 읽고, 주소 매칭이 목적지를 정합니다.
소프트웨어
VisionRecognizerSortCore
목적지가 정해진 봉투는 타워 안에서 곧게 올라가다가, 제 단 높이에서 옆으로 빠집니다.
소프트웨어
SortEngine
네 단으로 늘어선 칸 앞에서 봉투가 튕겨 나가 제 칸에 떨어집니다. 어느 칸으로 갈지는 판독이 끝난 순간 이미 정해져 있습니다.
소프트웨어
SortEngine
칸 위 표시기가 어느 칸에 얼마나 쌓였는지 알려 줍니다. 작업자는 가득 찬 칸부터 비웁니다.
소프트웨어
Supervisor
모니터 한 대에서 운전하고 관제합니다. 설비는 PLC와 직접 통신해 움직이고, 신호탑이 상태를 알립니다.
소프트웨어
SupervisorGateway
그림의 단 수 · 칸 수는 이해를 돕기 위한 예시입니다.2
촬영부터 설비 제어까지 전 구간을 자사 소프트웨어가 담당합니다. AI가 개입하는 세 단계는 판단 근거를 남기므로, 결과가 이상하면 어느 단계에서 어긋났는지 짚을 수 있습니다.
봉투를 찍고, 기울어진 이미지를 바로 세우고, 글자가 잘 보이도록 대비를 올립니다. 이 보정은 GPU에서 한 번에 처리합니다.
보정된 봉투 이미지손이 빈 인식기가 다음 봉투를 직접 가져갑니다. 누가 가져갔는지 적어 두므로, 인식기가 멈춰도 그 봉투는 대기열로 돌아와 다시 처리됩니다.
인식 작업 한 건딥러닝 OCR(Postal OCR V5)이 주소와 등기 바코드를 읽습니다. 가장 그럴듯한 글자 하나만 믿지 않고, 글자마다 다음 후보까지 함께 따져 봅니다.
주소 문자열 · 등기 바코드읽은 주소의 표기를 가지런히 맞춘 뒤 주소 데이터에서 찾습니다. 도로명+번호 → 도로명 → 동+지번 → 동 순으로 찾아도 없으면, 비슷한 후보에 점수를 매겨 실제로 있는 주소를 고릅니다.
확정된 배달점확정된 배달점을 구분계획(어느 우편물을 어느 칸으로 보낼지 적은 계획)에 대입해 칸 번호를 정합니다. 여기까지의 판단 과정이 22단계로 기록됩니다.
칸 번호 + 판단 기록 22단계구분기 컨트롤러(PLC)에 이 봉투를 몇 번 칸으로 보낼지 지시합니다. OMRON · SIEMENS · Modbus 방식 컨트롤러를 목록에서 골라 연결합니다.
컨트롤러 구분 지시딥러닝 OCR로 봉투의 주소를 읽고, 주소 데이터와 맞춰 실제 배달점을 확정하고, 그 판단 과정을 22단계로 기록합니다. 현장에서 “왜 저 칸으로 갔느냐”는 질문에 답할 수 없다면 AI는 오래 못 갑니다.
기울어진 봉투와 흐린 인쇄에 강한 딥러닝 인식 엔진
1순위 글자를 버리고 2순위를 택해야 맞는 순간이 있습니다
정확 매칭이 실패한 다음이 진짜 승부입니다
오구분의 원인이 어느 단계에서 생겼는지 화면에서 짚습니다
설비 · 카메라 · 인식 모델 · 구분계획 · 설비 제어를 한 회사가 만듭니다. 인식률이 떨어졌을 때 카메라 탓인지, 조명 탓인지, OCR 모델 탓인지, 구분계획 탓인지 서로 미루지 않고 끝까지 따라갑니다.
OMRON · SIEMENS · Modbus 방식 컨트롤러를 목록에서 회사명과 모델만 골라 연결합니다. 이미 쓰고 있는 타사 구분기에 소프트웨어만 얹을 수도 있습니다.
현장 PC마다 관리 프로그램이 상주합니다. 업데이트는 정비 시간대에, 그 PC가 우편물을 처리하지 않을 때만 들어가고, 실패하면 자동으로 되돌립니다.
라인을 세우지 않고 단계적으로 넘기는 것이 원칙입니다. 촬영본으로 먼저 검증하고, 병행 운전으로 결과를 대조한 뒤, 정비 시간대에 전환합니다.
기구부는 그대로 두고 비전·인식·구분 소프트웨어만 교체합니다. 도입 전에 현장에서 촬영해둔 봉투 이미지로 인식률을 먼저 검증하고, 라인을 세우지 않는 정비 시간대에 단계적으로 넘깁니다.
배달점 원장 DB 를 읽어 집배원의 실제 배달 순서를 확정하고, 칸 수와 패스 수를 넣으면 순로구분 계획이 나옵니다. 집배구가 개편돼도 계획을 손으로 다시 짜지 않습니다.
인터넷이 없는 현장 PC 에 폴더째 복사하면 그대로 동작합니다. 통신 라이브러리도, 폰트 설치도, 파이썬 설치도 필요 없습니다.
위 세 가지는 적용 시나리오이며 납품 실적이 아닙니다.3
현장에서 촬영해둔 봉투 이미지를 주시면 저희 인식 소프트웨어로 그대로 돌려 결과를 보내드립니다. 실제 설비도, 라인 정지도 필요하지 않습니다.